22年深耕电缸领域,专注电动缸、伺服电动缸、伺服压力机研发制造与智能装备定制
全国咨询热线:135 0921 9756

2026-10-21
结论先说:伺服电动缸"推出慢、收回快"通常不是故障,而是负载方向、受力形式(推杆受压 vs 拉杆受拉)、伺服电机扭矩-转速特性、丝杠导程与类型、末端缓冲、伺服控制参数(增益整定、力矩限制、加减速斜坡)以及控制程序"慢进快退"设定共同决定的。推出行程往往要克服重力或工艺负载做功、且推杆伸出后稳定性变差,系统在额定推力与定位精度约束下会主动降速;收回行程多为空载或负载反向助力,因此可以走高速回程。下面铭辉电动缸厂家逐条拆解原因,并给出选型时避免"推出过慢"的对策。
先排除误区。如果电动缸能正常完成全行程、无异响、定位精度达标,只是伸出(推出)速度明显低于缩回(收回)速度,绝大多数情况下属于正常设计与工况差异,并非电机、驱动器或机械损坏。只有当出现"推出卡顿、抖动、到位超差、异响"时才指向故障(如轴承磨损、丝杠预紧失效、编码器反馈异常)。本文只讨论前者——速度不对称的正常成因。
在垂直安装场景中,这个因素最直观:当电动缸缸体在下、推杆向上顶起重物时,推出(伸出)= 克服重力做功,伺服电机需输出更大推力,负载率上升,速度自然被压低;而收回(缩回)= 重力辅助,电机只需克服摩擦与制动,可用高速回程。这正是很多"升降类"设备推出慢的根源。关于电动缸能否用于升降、以及垂直安装的受力要点,可参考下面的相关文章。

这是安全性降速的关键。电动缸推杆在推出时长度变长、且主要承受轴向压力(压缩),存在一个被忽视的风险——压杆屈曲(buckling)。悬臂越长、杆越细,临界失稳力越低;而收回时推杆缩回、转为受拉或短悬臂,稳定性明显更好。因此无论是厂家选型建议还是设备控制程序,往往会对推出段设置更保守的速度与推力上限,以防止长行程受压失稳。对于长行程、大悬臂应用,建议优先选用带导向的滑台式或导杆式结构以分担弯矩。
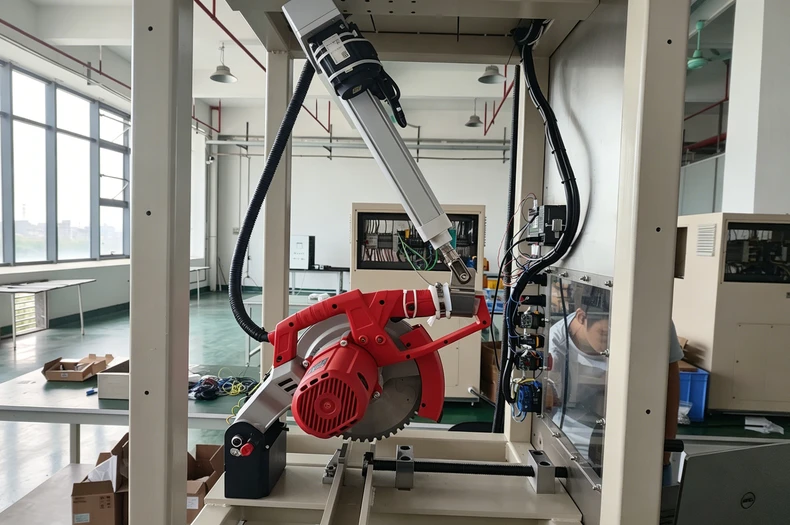
伺服电机有两个关键工作区:额定转速以下为恒扭矩区(推力恒定),超过额定转速进入恒功率区(转速越高、可用扭矩越小)。当推出段负载大、需要大推力(大扭矩)时,若同时要求高速度就可能超出电机扭矩能力,系统会降速以保扭矩;而收回段负载小,则可运行在高速区。此外,直线推力 = 电机扭矩 × 2π ÷ 丝杠导程 × 效率:导程越小推力越大但速度越慢,导程越大速度越快但推力越小。推出工况往往正是"要大推力"的工况,因而速度被导程与扭矩双重约束。把气缸换成电缸时,推力与速度的取舍正是选型重点。

目前主流滚珠丝杠效率高达 90% 以上,且正传(推)与逆传(拉)效率接近对称,因此单纯丝杠效率造成的推出/收回速度差很小。但如果设备采用梯形丝杠(滑动丝杠),其效率仅约 30%–50%,且正效率与逆效率差异明显,再叠加自锁特性,推出与收回的速度、甚至是否需要电机驱动回程都会出现更大差异。直连电缸通过将伺服电机与滚珠丝杠经联轴器直接相连,从结构上减少传动间隙,是兼顾效率与精度的基础方案。

许多应用在行程末端设有减速或缓冲段,尤其推出终点(工件到位、压装到位、合模到位)需要降速以保护机构、保证到位精度与避免冲击;而收回终点通常只做限位停车。配合磁性开关与上下限位的减速逻辑,推出末段往往会再"慢一截"。这属于设计保护,不是异常。
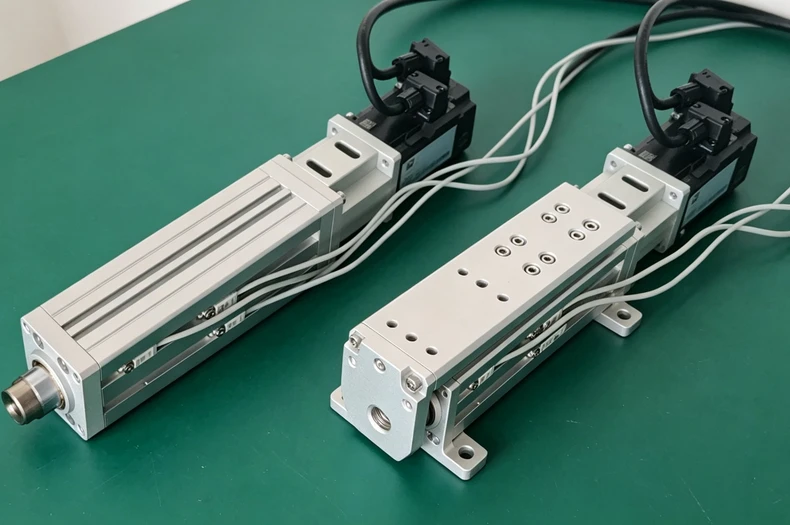
这是最常见的人为设定原因。在 PLC 或运动控制器中,工作行程(推出)通常被设为多段速度:快进 → 工进(慢速)→ 保持,目的是保证压装质量、定位精度与平稳性;而返回行程(收回)为提升节拍常设为高速"快退"。也就是说,"推出慢"很可能是工艺节拍的有意安排,而非设备能力上限。具体如何设定伸出距离与速度曲线,可参考下面的控制方式详解。

除了 PLC 里的"慢进快退"速度曲线,伺服驱动器本身的参数整定也会让推出(伸出)比收回更慢,这类属于伺服控制层面的成因,和"程序设慢速"是两回事:
1)增益整定方向相关:速度环、位置环增益决定系统响应快慢。推出段(尤其压装、合模等到位工况)为避免超调、冲击与振荡,常把速度环增益调低、或启用方向相关增益切换——推出走"软"、收回走"硬"。增益低 → 响应慢 → 表观速度被压低,这是有意为之的稳定性取舍。
2)力矩(电流)限制:驱动器对电机设了额定力矩上限作过载保护。推出段负载力矩大,实际已接近或触顶该限制,控制环会主动软限速以不超力矩;收回段力矩小、不触顶,可全速回程。这种"限速"是保护逻辑,不是故障。
3)加减速斜坡(S 曲线)时间:推出段常设更长的加速/减速斜坡(软启动、减冲击),平均速度被拉长;收回段斜坡短,可急起急停,节拍更短。
4)摩擦补偿与前馈方向:推出与收回的摩擦力方向相反,若控制环的摩擦补偿 / 速度前馈按单向标定,反向运行时跟随误差增大,系统也会被动降速以保证跟随精度。
5)闭环反馈下的跟随误差:在大负载、配编码器或光栅尺闭环时,推出段跟随误差更大,系统为保证到位精度会自动降速。这也是为什么高精度、大负载推出工进推荐配光栅尺闭环——它让速度-力的曲线更可控、可记录、可复现,而非更慢。闭环如何做到"自我纠错",可参考下面的文章。
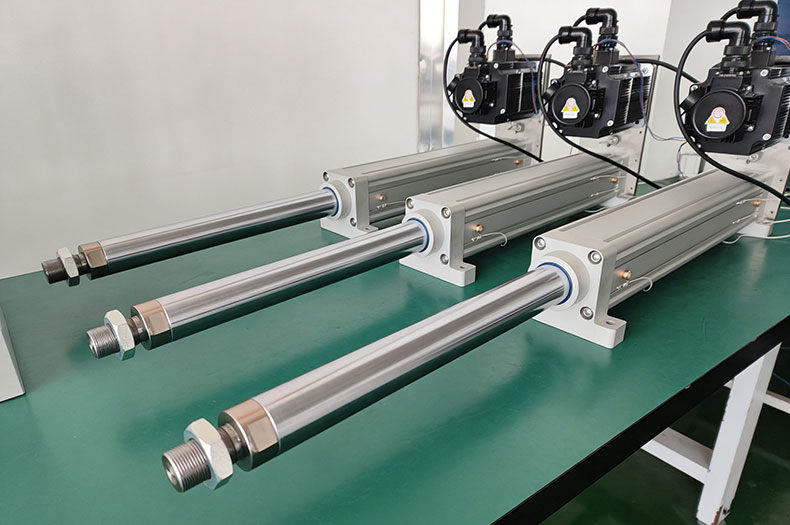
落地到选型,建议按以下原则留余量,既保安全又不被速度拖节拍:
| 对比维度 | 推出(伸出) | 收回(缩回) |
|---|---|---|
| 主要受力形式 | 推杆受压(轴向压缩) | 受拉或短悬臂,较稳定 |
| 稳定性 | 悬臂变长,存在压杆屈曲风险 | 稳定性好 |
| 是否对外做功 | 多克服重力 / 工艺负载 | 常为空载或重力助力 |
| 伺服工况 | 大扭矩需求,易降速保扭矩 | 小扭矩,可高速回程 |
| 末端处理 | 常设缓冲 / 工进减速 | 一般仅限位停车 |
| 典型速度设定 | 慢(工进) | 快(快退) |
选型对策:
1)按推出工况选型:以最大压缩负载、最长悬臂、所需推力为基准,预留 1.5–2 倍安全余量,不要按收回(轻载)工况反推。
2)看清伺服推力-速度曲线:若推出段既要大力又要速度,需升级电机功率或选用大推力 MDB 系列。
3)长行程垂直应用改用滑台式 / 导杆式分担弯矩,或外加导向,降低屈曲限速。
4)高精度定位用配光栅尺闭环机型(重复定位精度可达 ±0.01mm),常规伺服电动缸为 ±0.02mm;闭环还能让推出工进的速度-力更可控、可重现。
5)与气动相比:气缸的伸出/缩回速度差靠节流阀人工调,且受气源波动影响;电动缸的速度不对称由程序与负载决定,更可控、可记录、可复现,长期节拍更稳定。
需要按你的工况算推力 / 速度曲线?铭辉电动缸技术部可提供 MDC(紧凑型)/ MDA(标准型)/ MDB(大推力)全系列的选型校核,并配套提供参数手册与 2D/3D 图纸。欢迎下载资料或直接联系工程师 1 对 1 选型。
 电话:135 0921 9756
 QQ:2375699435
 邮箱:mhauto@163.com
 地址:东莞市中堂镇斗朗工业区华迅科技园8栋403号厂房
 东莞市铭辉自动化设备有限公司
 135 0921 9756(童工)
 0769-8352 0041/137 1233 6029
 2375699435
 mhauto@163.com
 东莞市中堂镇斗朗工业区华迅科技园8栋403号厂房

 没有了
 返回列表