22年深耕电缸领域,专注电动缸、伺服电动缸、伺服压力机研发制造与智能装备定制
全国咨询热线:135 0921 9756

2026-10-22
电缸(伺服电动缸)定位不准、到位超差、回零后偏移,通常不是单一故障,而是机械间隙、反馈与闭环、伺服控制参数、负载与偏载、原点标定与参数设置、安装与环境六类因素叠加的结果。其中机械反向间隙和反馈丢失是最常见的根因;常规伺服电动缸重复定位精度为 ±0.02mm,配光栅尺闭环可达 ±0.01mm。下面铭辉电动缸厂家逐条拆解成因,并给出提升定位精度的对策。
先排除误区。偶发轻微偏差、长期缓慢漂移、回零后小范围偏移,大多属于累计误差与参数漂移,并非电机或驱动器损坏;只有当出现"到位剧烈抖动、位置彻底失控、驱动器报错丢脉冲"时,才指向硬件故障(编码器损坏、联轴器断裂、丝杠严重磨损)。本文讨论前者——可调理、可优化的定位偏差成因。
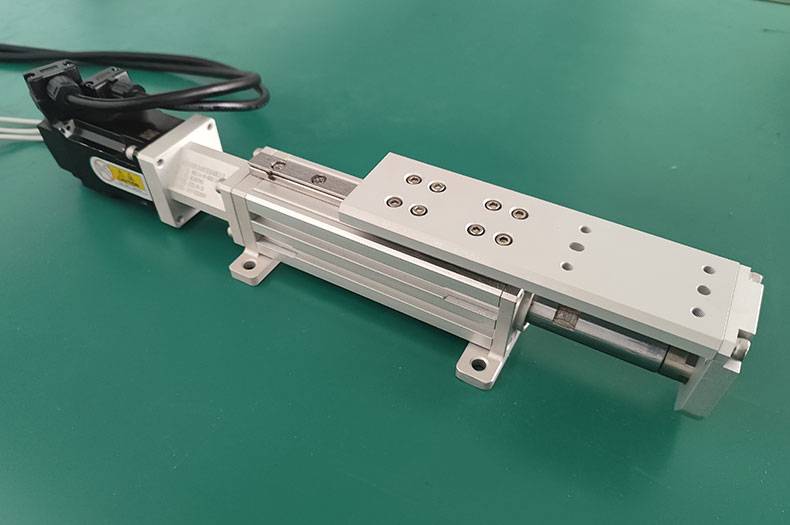
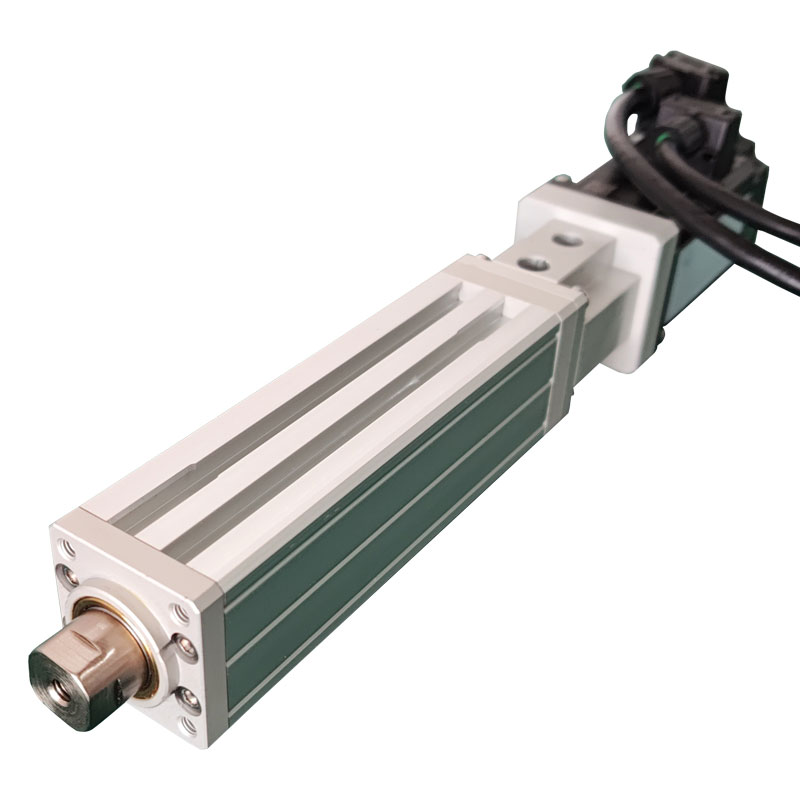
电缸的定位精度首先卡在机械传动链。滚珠丝杠存在微小的反向间隙(背隙),换向时推杆会"空走"一小段才带动负载,这就是到位偏差的来源之一;联轴器松动、轴承预紧不足、导轨与导向间隙过大,同样会让末端位置发"虚"。直连电缸通过伺服电机与丝杠经联轴器直连、减少中间传动环节,本身已降低这部分误差,但丝杠预紧与装配精度仍是关键,选型与装配时不能忽视。

图:直连电缸+闭环控制——减少传动间隙,让精度始终在线(点图看详解)
定位靠的是"电机转了多少 → 丝杠走多少 → 推杆到哪"的闭环反馈。如果编码器信号受干扰、接线松动,或光栅尺读数头污染、标尺松动,系统就"看不见"真实位置,位置自然漂移。这也是为什么高精度场合强调配光栅尺闭环:闭环把位置误差实时纠正回来,把重复定位精度进一步收紧到更高等级(光栅尺全闭环精度优于常规编码器闭环,具体口径见首段)。电缸的"自我纠错"能力,本质就来自这套闭环反馈。
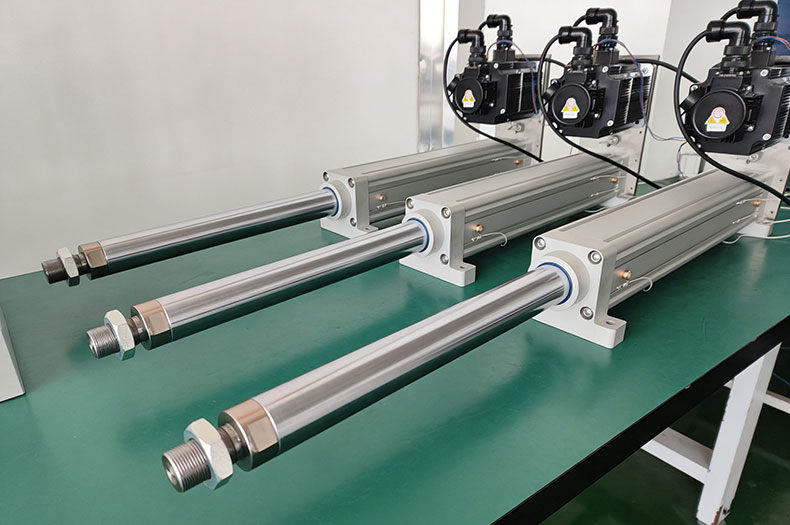
图:电动缸的"自我纠错"——闭环控制原理(点图看详解)
即使机械与反馈都正常,伺服参数没调好也会偏。位置环、速度环增益偏低,系统响应慢、跟随误差大,快速定位时末端会"差一口气"才到位;增益过高又易超调振荡。此外力矩限制、加减速斜坡设置不当,也会让末段速度曲线变形,影响到位一致性。这类偏差常表现为"每次停的位置略有不同",需用驱动器调试软件重新整定增益与轨迹参数。
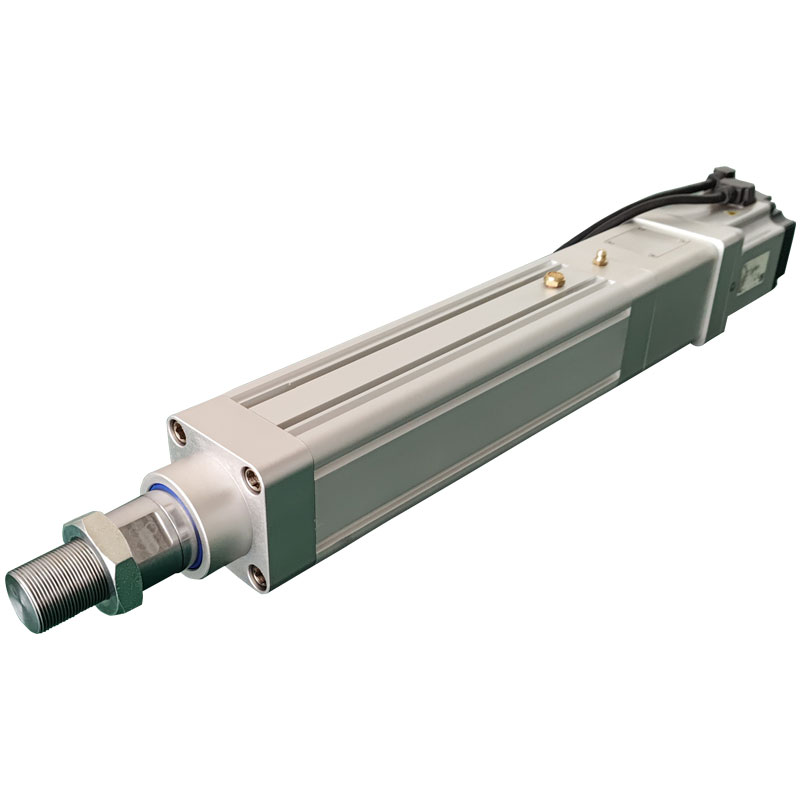
电缸在超出额定推力的负载、或侧向偏载下工作,推杆会发生弹性变形甚至压杆屈曲,实际末端位置和理论值产生偏移;长行程垂直升降工况尤甚。带导向的滑台式、导杆式结构能分担弯矩、抑制偏载带来的位移误差,是精度敏感场景更稳的选择。
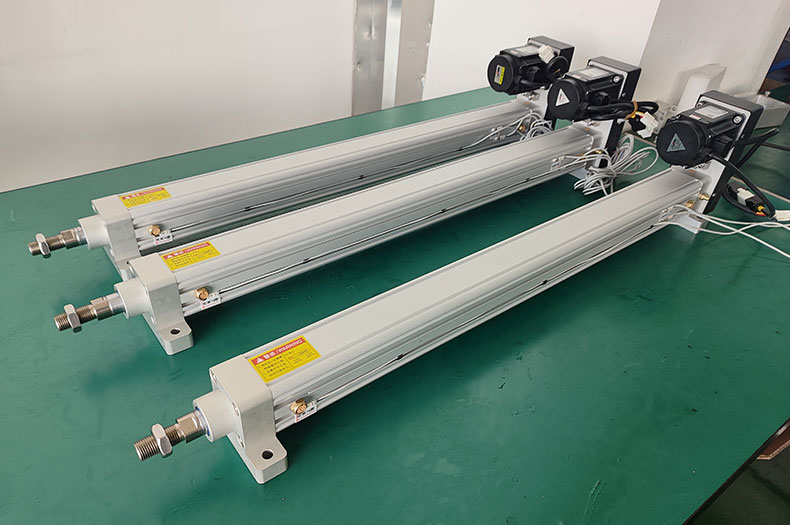
图:带导向结构分担弯矩,抑制偏载位移误差(点图看详解)
很多"定位不准"其实是设置问题。回零方式不对或原点开关松动,导致基准漂移;电子齿轮比、导程参数设错,让指令位移和实际距离不成比例;软限位与减速点设置不当,末段减速过早或过晚。这类问题不用换硬件,核对运动控制器的参数与回零流程即可修正。
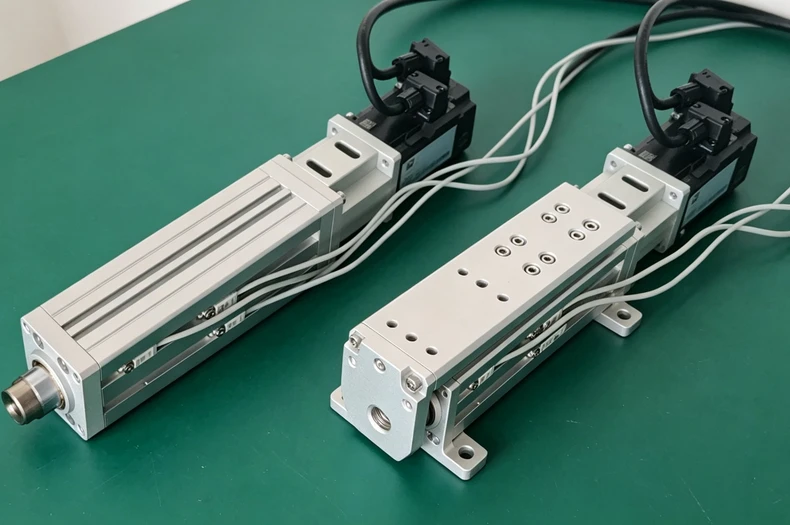
图:磁性开关与限位——回零基准的关键(点图看详解)
安装基面不平、电缸与负载不同轴,会把机械应力带进推杆,造成系统性偏移;车间温度大幅变化引起丝杠热胀冷缩,长时间运行后位置缓慢漂移;强振动环境则放大间隙与反馈噪声。高精度工序建议:刚性安装、预留热补偿、必要时配光栅尺做全闭环。
把上面的成因落到选型与调试,按以下原则留余量,既能保精度又不被故障拖后腿:
| 常见定位异常现象 | 最可能原因 | 对应对策 |
|---|---|---|
| 换向到位差一小段 | 丝杠反向间隙、联轴器松 | 提高预紧、选直连结构、紧固联轴器 |
| 位置缓慢漂移 | 编码器/光栅尺反馈异常、温漂 | 查接线与读数头、配光栅尺全闭环 |
| 每次停的位置略不同 | 伺服增益/轨迹参数未整定 | 用调试软件重整定增益与斜坡 |
| 偏载下位置偏 | 超载、侧向力、压杆屈曲 | 选滑台/导杆式、留1.5–2倍余量 |
| 整体比例不对 | 电子齿轮比/导程参数错、未回零 | 核对控制器参数、规范回零流程 |
精度地基:核心部件选型
精度敏感工况,电缸的精度地基在核心部件——优先选用研磨级滚珠丝杠与进口高刚性精密轴承(丝杠专用角接触球轴承配对),从源头把反向间隙与轴向窜动压到最小;普通轧制丝杠与低精度轴承成本低,但对位精度与长期一致性较差,不宜用于高精度场合。铭辉电动缸可按工况提供对应精度等级的电缸方案。
需要按您的工况核算推力、精度与选型?铭辉电动缸技术部可提供 MDC(紧凑型)/MDA(标准型)/MDB(大推力)全系列的选型校核,并配套提供参数手册与 2D/3D 图纸。欢迎在下方留言您的工况(推力、行程、精度要求、安装方式),工程师 1 对 1 为您选型。
 电话:135 0921 9756
 QQ:2375699435
 邮箱:mhauto@163.com
 地址:东莞市中堂镇斗朗工业区华迅科技园8栋403号厂房
 东莞市铭辉自动化设备有限公司
 135 0921 9756(童工)
 0769-8352 0041/137 1233 6029
 2375699435
 mhauto@163.com
 东莞市中堂镇斗朗工业区华迅科技园8栋403号厂房

 没有了
 返回列表